בלוקים
התוכנית הראשונה
שלושה בלוקים להפעלת טיסה, המראה ונחיתה.
פתחו שיעור עם עורך בלוקים וסימולטור, והמתינו לחיבור. הפעולות הבאות מיועדות לקטגוריית APEX GD240.
בונים ומריצים
- פתחו את APEX GD240 בארגז הכלים.
- גררו הפעלת טיסה (
active fly) למשטח העבודה. - גררו המראה (
take off) וחברו מתחת לבלוק הראשון עד שהם נצמדים. - חברו נחיתה (
land) מתחת להמראה. - לחצו הרצה בסרגל העורך וצפו ברחפן.
בלוק ההפעלה מאפשר את הטיסה; גרירתו לבדה אינה מפעילה מנועים. התוכנית מתחילה רק בהרצה. תוכנית ללא פקודת נחיתה אינה מבטיחה סיום על הקרקע.
פותחים את קטגוריית APEX וגוררים בלוק המראה אל המשטח.
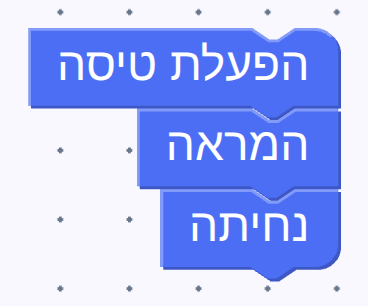
תוכנית התחלה קצרה: הפעלת טיסה, המראה ונחיתה. היא אינה כוללת תנועה אופקית.
הקוד שנוצר
פתחו את <>. שלוש הפקודות שיצרתם הן:
drone.active_fly()
drone.takeoff()
drone.land()
העורך מוסיף לפני הפקודות את ההגדרות והחיבור, ואחריהן את הניתוק. בסימולטור החיבור משתמש במתאם ApexSimDrone; עם רחפן APEX פיזי הוא משתמש בחיבור החומרה המתאים. אין לערוך את ההגדרות כדי לבצע את התרגיל.
| בלוק | פקודה |
|---|---|
| הפעלת טיסה | drone.active_fly() |
| המראה | drone.takeoff() |
| נחיתה | drone.land() |
השלב הבא הוא להוסיף תנועה, המתנה ועצירה בטיסה הראשונה. אם לא קרה דבר, קראו פתרון תקלות.