בלוקים
רשימות וטקסט
מציגים מידע במסוף ושומרים כמה ערכים לפי סדר.
טקסט מאפשר להציג ולהרכיב הודעות. רשימה מחזיקה כמה ערכים תחת שם אחד ובסדר מסוים.
הדפסה למסוף
הכניסו בלוק ערך לשקע של הדפסה מקטגוריית הטקסט. התוצאה מופיעה במסוף שבתחתית העורך:
print(drone.get_battery())הדפסה בין פעולות מראה עד לאן התוכנית הגיעה. בתוך לולאה היא עוזרת לראות את החזרה והערך הנוכחי.
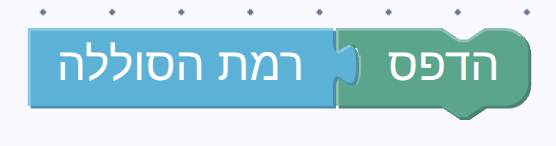
בלוק הדפסה שבתוכו קריאת הסוללה. הקריאה מתבצעת כשמגיעים אליו בתוכנית.
פעולות טקסט
| פעולה | משמעות | פייתון טיפוסי |
|---|---|---|
| טקסט קבוע | הודעה מוקלדת | 'שלום' |
| חיבור חלקים | בונה הודעה מכמה ערכים | ''.join(parts) |
| הוספה למשתנה | מוסיפה לסוף הטקסט | message = str(message) + str(value) |
| אורך / ריק | מספר תווים או בדיקת היעדר תווים | len(text), not len(text) |
| חיפוש | מקום ההופעה הראשונה | text.find(part) + 1 |
| תו / קטע | חלק מהטקסט | text[0], text[1:3] |
| שינוי אותיות | אותיות גדולות, קטנות או כותרת | text.upper(), text.lower() |
| הסרת רווחים | בתחילה, בסוף או בשניהם | text.strip() |
| ספירה | מספר הופעות | text.count(part) |
| החלפה | מחליפה קטע | text.replace(old, new) |
| היפוך | סדר תווים הפוך | text[::-1] |
בחיבור טקסט אפשר להשתמש בגלגל השיניים להוספת חלקים. הודעה עם תווית, למשל ״סוללה:״ והמדידה, ברורה יותר ממספר לבדו. פעולות אותיות גדולות וקטנות שימושיות בעיקר בשפות שיש בהן הבחנה כזאת.
פעולות רשימה
| פעולה | משמעות | פייתון טיפוסי |
|---|---|---|
| יצירת רשימה | ערכים לפי סדר; ניתן להוסיף שקעים | [1, 2, 1, 2] |
| פריט חוזר | כמה עותקים של ערך | [value] * n |
| אורך / ריקה | מספר הפריטים או היעדרם | len(route), not len(route) |
| חיפוש פריט | מקום ההופעה | קוד חיפוש או פונקציית עזר |
| קבלת פריט | ראשון, אחרון, אקראי או לפי מקום | route[0] |
| קבלה והסרה | מחזירה ומסירה פריט | לפי הבחירה בבלוק |
| החלפה / הוספה | משנה פריט, מכניסה או מצרפת | route[0] = value |
| תת־רשימה | קטע מהרשימה | route[1:3] |
| טקסט לרשימה | פיצול לפי מפריד, או חיבור חזרה | text.split(',') |
| מיון | מספרי או אלפביתי, עולה או יורד | עותק ממוין |
| היפוך | הופכת את סדר הפריטים | list(reversed(route)) |
תוכנית עם זמני טיסה ברשימה
צרו משתנה route, קבעו אותו לרשימה, וחברו לכל פריט ברשימה מקטגוריית הלולאות. הכניסו את משתנה הפריט לשקע הזמן של ההמתנה:
route = [1, 2, 1, 2]
for duration in route:
    drone.fly('forward', 1)
    time.sleep(duration)
    drone.fly_stop()
    time.sleep(0.5)
כאן הכיוון קבוע והזמן משתנה. לשימוש בתוכנית טיסה מלאה מוסיפים הפעלה והמראה לפני הלולאה ונחיתה אחריה.
ראו עיון בבלוקים וקריאת פייתון.
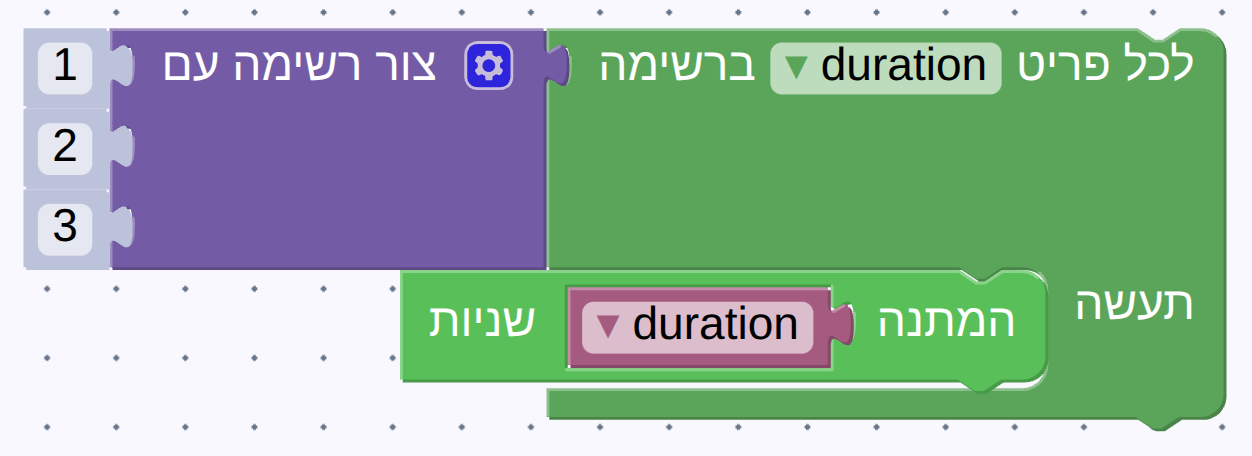
קטע לכל פריט ברשימה: הערכים 1, 2 ו־3 משמשים זמני המתנה. זהו קטע לימודי, ולא תוכנית טיסה מלאה.